如果天空中一架飞机距离你几百公里,而且肉眼完全看不到它,我们为什么仍然能够知道它在哪里?
答案藏在一段往返传播的电磁波里。但从“收到回波”到屏幕上出现一条稳定航迹,中间还隔着天线、射频电路、数字计算和一系列判断。
这篇文章沿着一条主线展开:先理解雷达如何获得信息,再拆开系统看它如何处理信息,最后进入相控阵、电子对抗、人工智能和体系感知。文中图解均为原理性绘制,数值用于解释基础物理关系,不对应具体装备性能。
01 为什么现代军事体系离不开雷达
Radar 来自 Radio Detection And Ranging,意为“无线电探测与测距”。它利用无线电波获取远处目标的信息,是现代军事感知的重要手段。
典型雷达能够完成六类工作:发现可能存在的目标,测量距离,估计方向,测量径向速度,提取目标特征,以及持续跟踪。其中,“发现”只说明存在值得关注的回波;“识别”还要回答目标可能属于哪一类,需要更多证据。
飞机、舰船、导弹和无人机形态各异,只要它们与入射电磁波发生相互作用,并使足够能量进入接收机,就可能留下可测量的信号。目标是否最终被发现,还取决于传播损耗、背景环境和处理能力。
雷达能够主动照射目标,对日照依赖较低,许多工作频段也比可见光更能适应云雾。因此,它适合承担持续警戒和跟踪任务。不过,视线遮挡、强降雨、复杂海面等条件仍会影响探测。
雷达的价值,是把远处的电磁响应转化为可持续更新、带有误差范围的目标信息。
02 雷达最核心的原理:发射、散射、接收
电磁波可以理解为电场和磁场变化向外传播形成的波。无线电、微波、红外和可见光都属于电磁波,只是频率不同。雷达通常使用无线电频谱中的某些频段,许多系统工作在微波范围。
向山谷喊一声,声音遇到山壁,部分声音返回,你听到回声。雷达也遵循类似逻辑:发射电磁波,等待目标散射回来的能量,再分析回波。
这里使用“散射”,是因为飞机表面、边缘、开口和不同材料会把电磁能量分配到不同方向。返回雷达的部分通常只占一小部分。“反射”可以帮助入门,“散射”更能描述实际过程。
典型主动单基地雷达的发射机与接收机位于同一处或相距很近。其工作链条是:发射、传播、目标散射、回波接收、信号处理、目标检测、参数估计、持续跟踪。后文介绍的多基地和无源雷达会改变收发位置或照射来源。
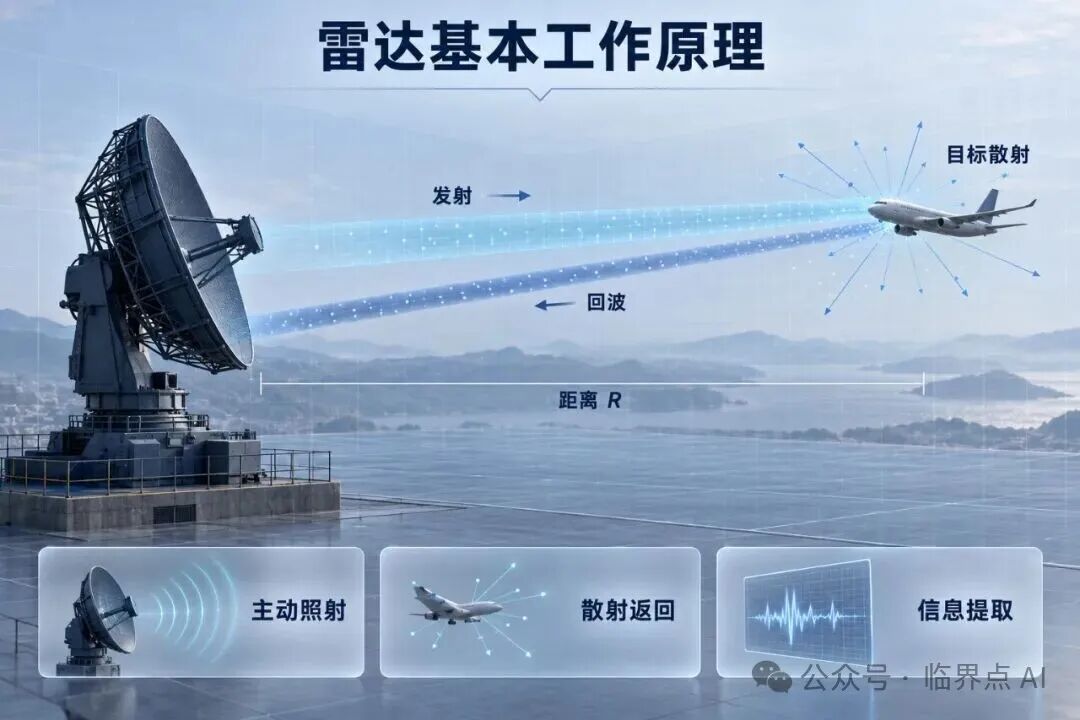
【图1】电磁波从雷达到达目标,再由目标散射回雷达。箭头表示传播关系,波束轮廓表示能量集中的方向。
人眼感知的是可见光构成的颜色、明暗和轮廓;雷达直接记录的通常是回波幅度、相位、频率和到达时间。相位表示波在一个振荡周期中走到了什么位置。它像一只很精细的钟,在测角、测速和成像中都很重要。
因此,雷达屏幕上的目标符号,是计算系统对测量结果的表达。成像雷达能够进一步重建空间分布,但其亮暗代表电磁散射特征,与普通照片仍有区别。
03 雷达怎么知道目标有多远
最直观的方法叫飞行时间测量,英文为 Time of Flight,简称 TOF:发射时启动计时,收到对应回波时读出时间。
R = c × Δt / 2
其中,R 是雷达与目标之间的距离,c 是电磁波传播速度,在空气中可近似取每秒 3 亿米;Δt 是从发射到接收的往返时间。除以 2,是因为电磁波走了“去程”和“回程”。
假设往返时间为 100 微秒,也就是一万分之一秒,那么电磁波总共传播约 30 千米,目标距离约为 15 千米。这个算例只展示时间与距离的换算关系。
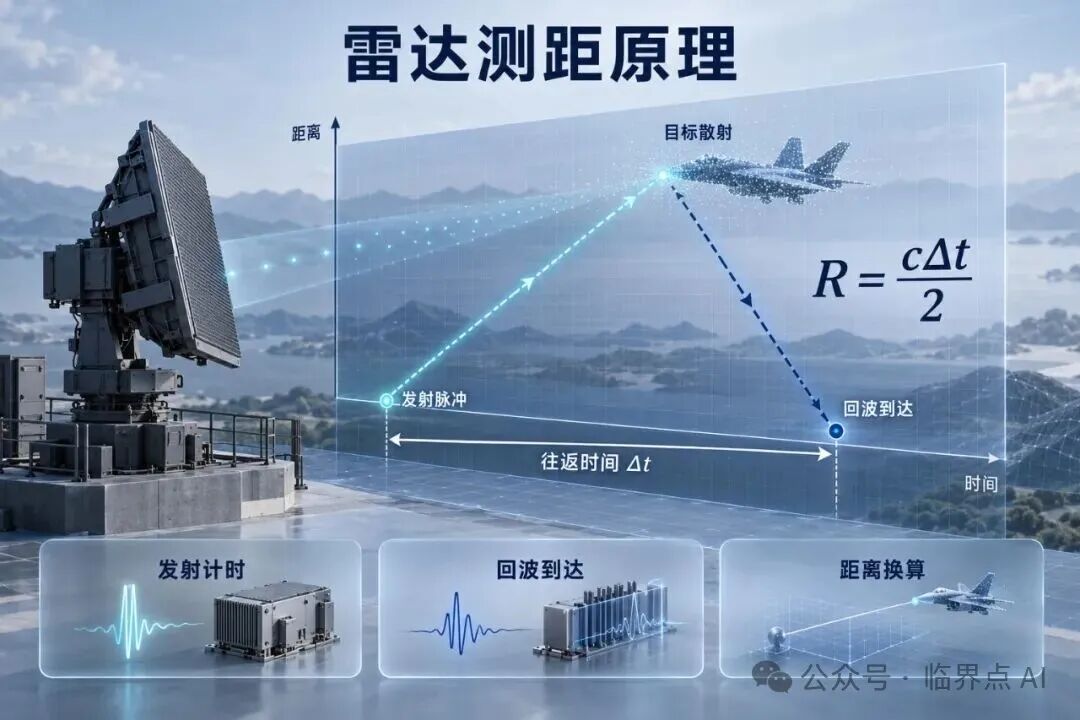
【图2】以发射时刻为起点,回波到达时刻与它的间隔是 Δt。距离公式把往返路程换算成单程距离。
实际系统需要识别回波的时间位置,还要扣除电路、线缆和滤波器引入的延迟。两架飞机距离很接近时,两个回波可能重叠,这涉及“距离分辨率”,也就是把相邻目标分开的能力。
测得准与分得开是两个问题:只有一个目标时可以精细估计峰值位置;两个目标挤在一起时,却可能无法分离。多基地雷达还会涉及不同传播路径的长度,不能直接套用上述单基地公式。距离精度与分辨率说明
04 雷达怎么知道目标在哪个方向
天线可以把能量集中到某个方向,形成波束。它很像手电筒的光束:照向哪里,哪里受到的照射更强。波束的主要能量区域称为主瓣,其他方向较弱的凸起称为旁瓣。
波束宽度描述主瓣有多宽,工程上常用功率下降到峰值一半时两侧方向之间的夹角。波束越窄,通常越容易区分角度接近的目标,但覆盖同一片天空需要更多次照射。
方向一般用两个角表示:方位角是在水平面内相对参考方向的夹角;俯仰角是目标方向相对水平面的向上或向下夹角。
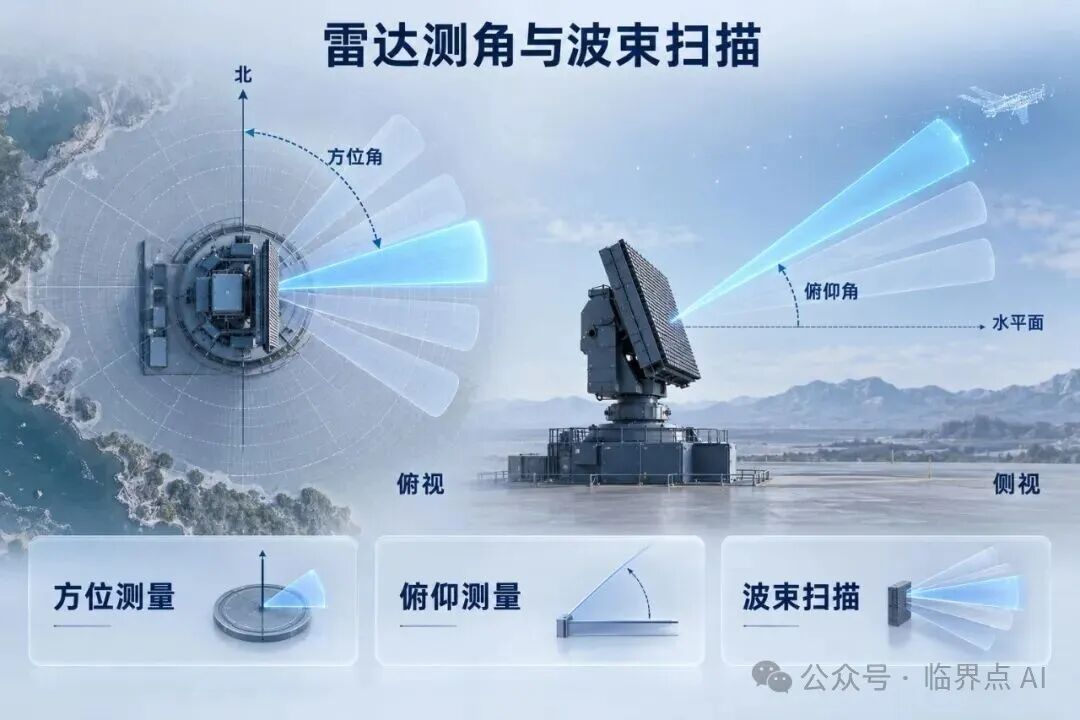
【图3】俯视图解释方位角,侧视图解释俯仰角。浅色波束表示不同时刻的扫描方向,并非自动代表同时发射。
机械扫描通过转动天线改变方向;电子扫描通过调整阵列中的信号关系改变波束方向。最直观的测角方法,是看回波在哪个指向最强;更精细的方法会比较不同接收波束的幅度或相位。
因此,波束宽度与测角精度相关,但不能画等号。信噪比、标定质量和估计算法都会影响最终误差。天线增益描述其在指定方向集中发射或接收能量的能力;它的提高通常伴随覆盖方向上的取舍。
05 雷达怎么知道目标正在靠近还是远离
救护车接近时,鸣笛听起来偏高;驶离时,声音偏低。这就是多普勒效应:波源与接收者的相对运动,使接收到的频率发生变化。
雷达回波同样存在多普勒频移,即接收频率与参考发射频率之间的差异。在简单单基地几何中,目标接近通常对应回波频率升高,远离对应降低。工程软件对频移正负号的定义可能不同,使用前要看清约定。
对低速于光速的目标,频移大小与径向速度成正比,与波长成反比。径向速度是沿雷达视线方向的速度分量。目标横向飞行得很快,如果与雷达之间的距离几乎不变,瞬时径向速度仍可能很小。
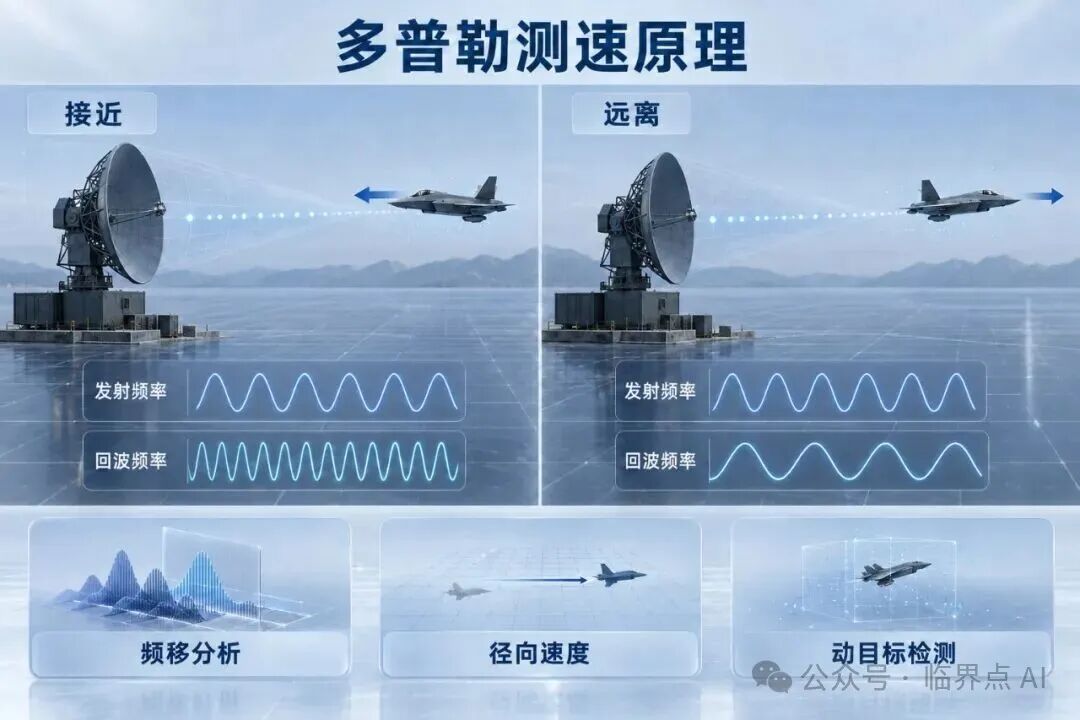
【图4】同一发射频率下,接近与远离产生不同的回波频率。图中的波形只表达疏密关系。
对静止地面雷达,静止地物通常聚集在接近零多普勒的位置。动目标检测可以利用运动差异,在强地面回波中寻找目标。海浪、树叶和旋翼也会运动,机载雷达自身还在移动,所以背景往往具有一定的频谱宽度。
测速通常需要观察一段时间。脉冲多普勒雷达会比较连续多个相干脉冲的回波;“相干”表示这些脉冲之间保持可用的相位关系。单次测距与多次测速,正是后面理解处理流程的关键。
06 一部雷达里面到底有什么
把雷达拆成工程模块,可以看到三条相互配合的路径:射频信号路径、数字数据路径和控制保障路径。
发射链路由稳定的频率源提供参考,波形发生部分组织信号,发射机将其放大,最后由天线辐射。频率源相当于全系统共用的节拍器,关系到相干处理是否可靠。
接收链路从天线开始,通过收发隔离与保护电路进入接收机。接收机对微弱回波进行低噪声放大、滤波,并通常执行下变频,即把高频信号搬到更便于处理的频率范围,同时尽量保留原有信息。
模数转换器 ADC 将连续变化的电信号转换为数字样本。信号处理机据此完成脉冲压缩、多普勒分析和目标检测。数据处理机再把分散的检测结果关联起来,形成航迹,送到显示与控制终端。
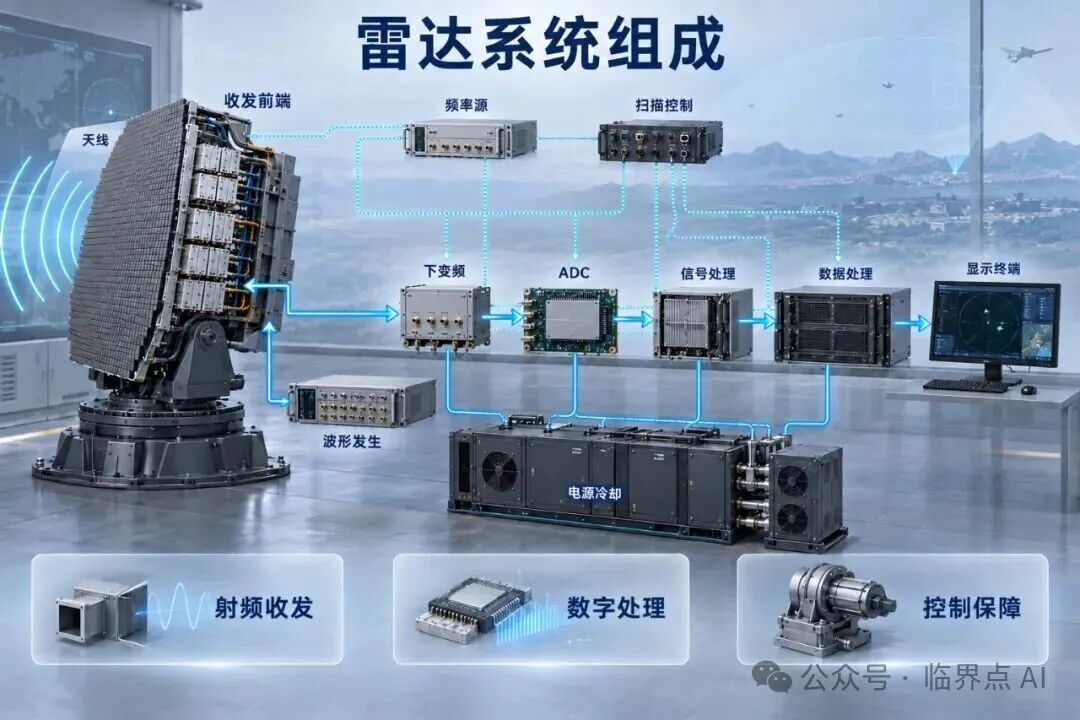
【图5】蓝色实线表示信号与数据流,青色虚线表示参考或控制。集中式收发前端与分布式 T/R 组件是不同实现方式。
T/R 组件中的 T 与 R 分别表示发射与接收。在有源阵列中,许多收发功能分布在阵面附近,组件通常包含功率放大、低噪声放大、切换及幅相控制等功能。不同设计的功能划分和每个组件负责的阵元数量并不完全相同。
伺服系统负责机械运动;电子扫描控制负责波束指向和任务调度。电源、冷却与状态监测维持整个系统稳定。散热不足会限制持续工作能力,参考时钟不稳会损害相干积累,强发射泄漏则可能使接收机饱和。
天线决定能量怎样进出,电路保证信号可用,计算系统把信号变成信息。
07 雷达发出去的到底是什么信号
“发射电磁波”仍然太笼统。工程上必须规定信号随时间怎样变化,这种组织方式叫波形。
脉冲雷达一段时间发射,随后留出接收时段。一个脉冲持续的时间叫脉宽;每秒重复多少次脉冲,叫脉冲重复频率 PRF。脉宽影响单次发射能量,也影响收发切换条件下的近距离盲区。
PRF 则影响观测节奏和距离、速度的模糊关系。脉冲发得过密,远处旧脉冲的回波可能在新脉冲之后才到达;间隔过长,对快速变化相位的采样又可能不足。实际设计需要在这些约束之间协调。
连续波 CW持续发射。理想、未调制的单一频率连续波适合利用多普勒测速,但缺少唯一的时间标记,通常无法直接确定无模糊的绝对距离。
线性调频 LFM让频率随时间近似均匀变化。若这种变化发生在一个脉冲内部,就得到线性调频脉冲。接收端使用与已知波形相匹配的滤波处理,把较长回波压成较窄的相关峰,这叫脉冲压缩。LFM 波形与脉冲压缩